地瓜丸 · MaixCAM 自动识别瞄准
它认出了目标,
云台接下来怎么转?
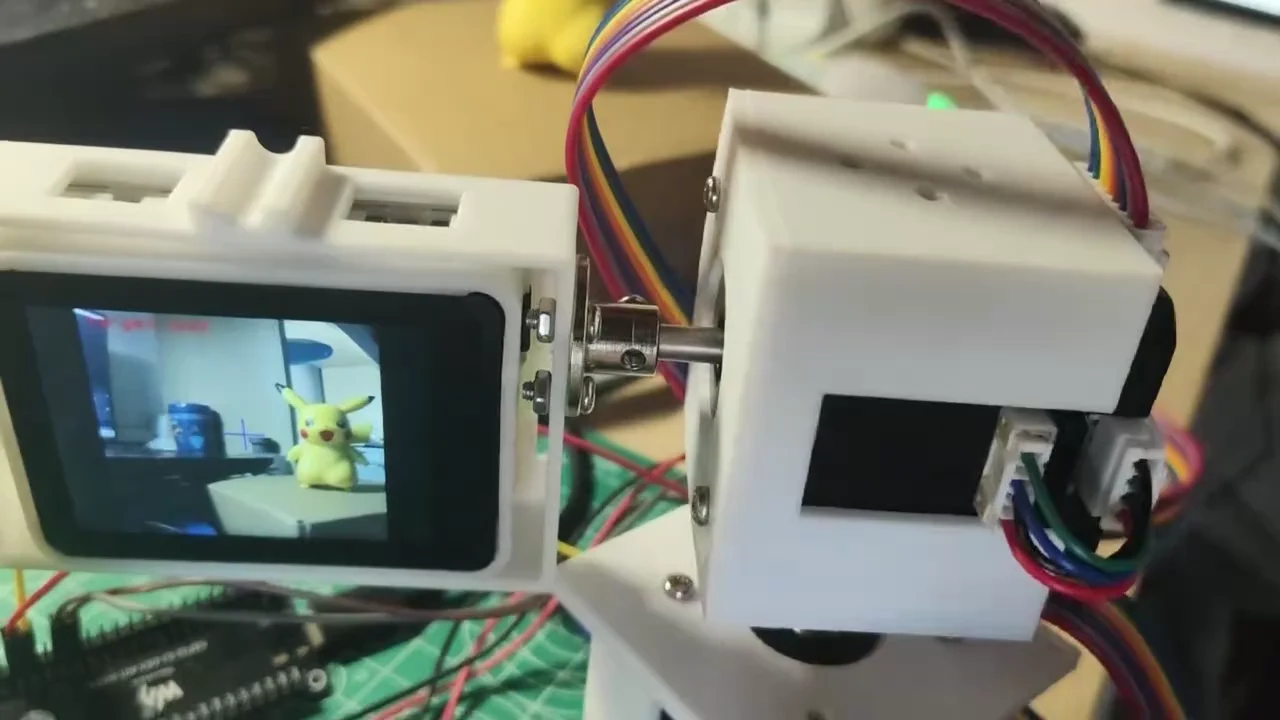
我用玩偶作为示例目标,把相机识别、坐标传输、电脑控制界面和双轴机构接起来。下方视频保留了从检测画面到实机动作的过程。
- 演示时长
- 04:52 / 完整原片
- 识别工具
- MaixCAM Pro / YOLOv5
- 控制路径
- UDP → PC PID → ESP32-S3
直接看演示,也可以按章节跳转
点击章节,从对应位置播放。
模型之前,先把训练图片拍下来
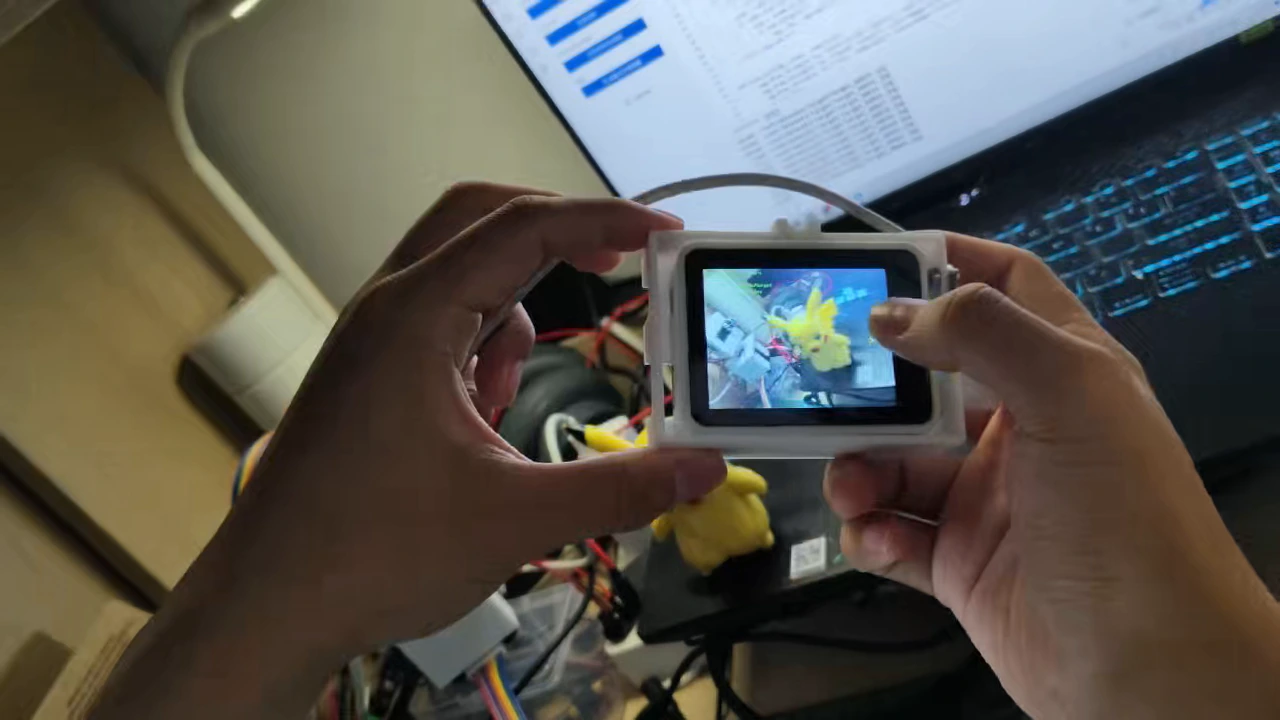
这段 5.7 秒现场记录展示触屏采图:把目标放进相机视野,观察取景并点击屏幕采集图片。采集脚本会把图片保存到设备目录,后续再导出、标注和训练;视频记录的是采集过程,原始数据集没有在网页上公开下载。
先看见,再把偏差送出去
- 训练自己的目标采图、标注,在 MaixHub 训练后部署模型。
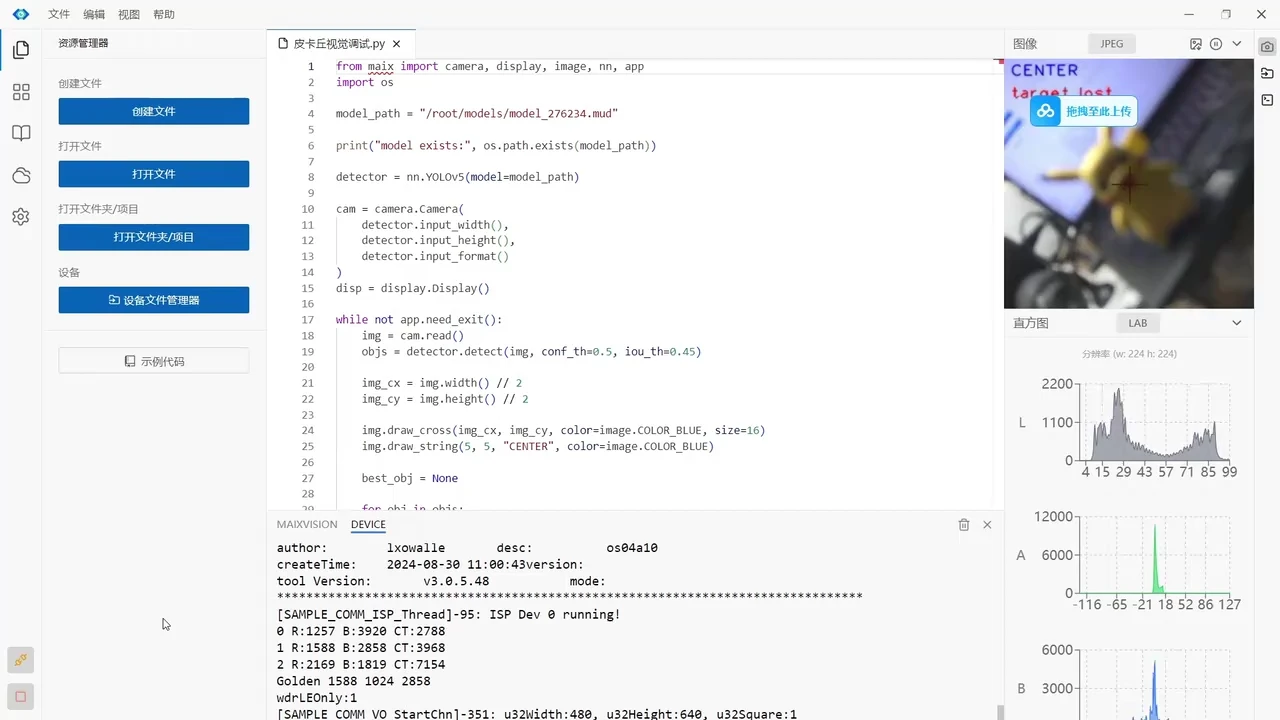
- 相机计算偏差MaixPy 加载 YOLOv5,计算目标中心相对画面中心的 dx / dy。
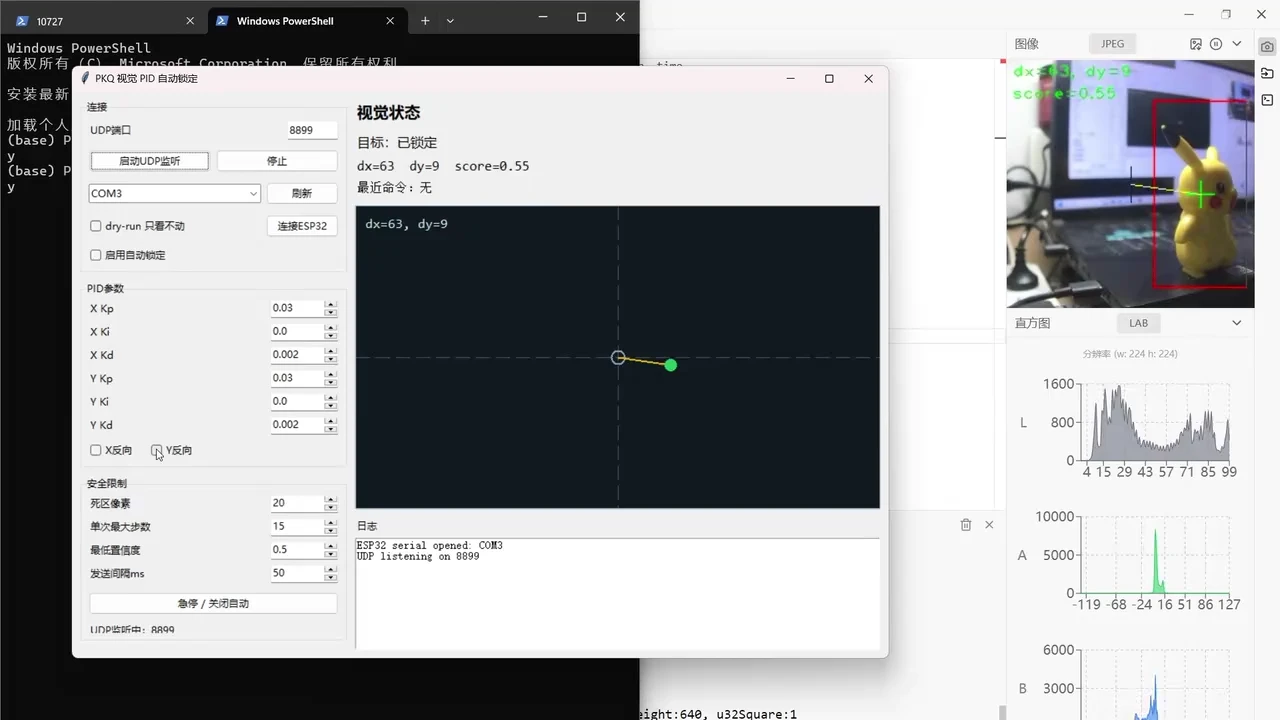
- 电脑判断动作UDP 接收坐标,GUI 显示状态,PID 生成控制命令。
- 双轴机构响应经 ESP32-S3 输出电机控制,调整相机朝向。
这个框,只回答“找到了谁”
检测结果还要转换为目标中心和画面中心的偏差。接着核对坐标符号、置信度与目标选择,才知道该把哪个方向的命令交给云台。
画面里的 target lost 表示当前没有满足条件的目标;重新找到目标后再更新状态。
在动作前,先把命令看明白
控制界面把 dx / dy 画成偏差点,同时显示锁定状态、串口和最近命令。可以先开 dry-run,只看命令;方向和幅度确认后,再启用自动锁定。
死区、最大步数、最低置信度和发送间隔是联调参数。画面显示的是这次调试的配置,不代表通用最优值。
我怎么区分问题出在哪一段
| 看到的现象 | 先检查 | 对应工具 |
|---|---|---|
| 目标在画面里,但没有框 | 模型文件、目标类别、检测阈值。 | 相机识别画面。 |
| 有框,电脑没有坐标 | UDP 接收端是否启动、地址与端口是否一致。 | 坐标日志与 GUI 目标状态。 |
| 有坐标,云台方向相反 | dx / dy 的符号和轴方向是否匹配。 | dry-run、X / Y 反向设置。 |
| 云台能跟,靠近中心来回摆 | 死区、增益、单次步数和发送间隔。 | 偏差轨迹、最近命令与实机动作。 |
展开看模型训练与部署
数据准备要包含不同背景和距离。训练后核对模型文件、识别程序、PC GUI 与主控固件的对应关系,再把识别与动作逐段接起来。
展开看这个演示的范围
原片以玩偶目标展示识别、坐标反馈与双轴控制。它能说明这套系统如何联调;其他目标或不同光照需要重新准备数据与测试。
源码与复现
MaixCAM 视觉追踪与数据采集 · 查看 GitHub 源码
仓库提供代码入口、接线/协议和运行说明,按 MIT 发布;构建与验证范围单独记录。模型权重、数据集和个人配置不随代码公开。