地瓜丸 · 车载平衡滚球
先把装置摆出来,
再看球怎么动。
相机架在车体上方,杆上承载钢球,执行机构调整杆的倾角。这里放三段实拍:先认清结构,再看底盘运行和杆上的球。
- 实拍素材
- 3 段视频 + 整机照片
- 视觉端
- MaixCAM2 / YOLOv5
- 控制端
- ESP32-S3 / 闭环步进
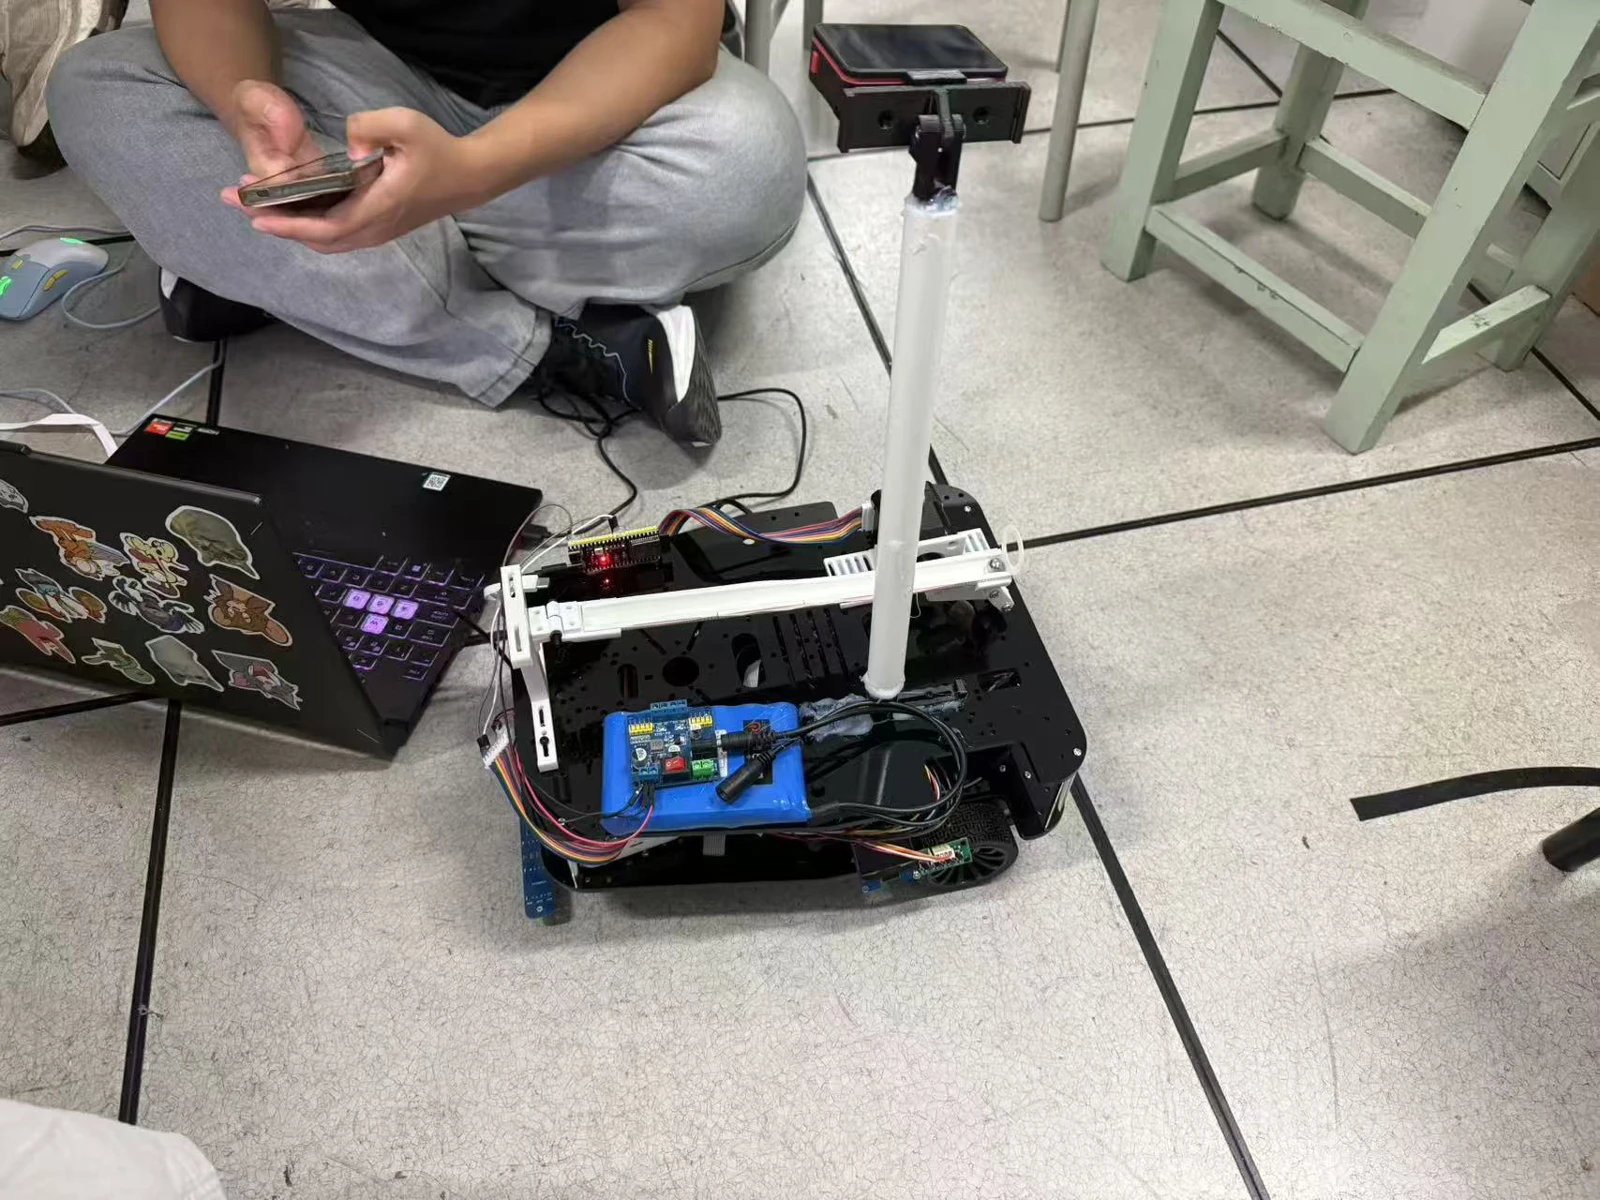 123
1 / 视觉位置相机固定在立柱上方。2 / 杆与机构球在杆上运动,倾角决定它受力的方向。3 / 车体与供电控制板、电池和线束集中在底盘。
三段实拍,分别看三个问题
球的位置,怎样变成杆的动作
- 相机找球识别球与目标位置,整理有效坐标。
- 传输坐标视觉端通过 UDP 将位置发给控制端。
- 计算控制量ESP32-S3 估计速度,按误差和状态计算倾角。
- 机构执行经 UART 控制闭环步进机构,改变杆的倾角。
球已经靠近目标,还可能因为惯性继续滚动。控制里同时考虑位置与速度;机械水平偏置、摩擦和通信延迟也会影响表现。
调试里真正费时间的地方
| 现场问题 | 工程里的处理 | 调试时对照 |
|---|---|---|
| 接近目标,球却不动 | 静摩擦补偿、积分助推。 | 球的位置、输出角度和当前模式。 |
| 动作结束后仍有固定偏差 | 用 trim 处理平衡偏置,与快速控制量分开。 | 保持阶段的误差和补偿变化。 |
| 补偿越调越大 | 修正 trim 学习混入瞬态控制量的问题。 | 误差是否收敛,补偿是否持续累积。 |
| 丢球或收不到新坐标 | 限制输出和变化率,超时进入回平策略。 | 目标有效性、通信状态和输出角度。 |
展开看视觉端与控制端的分工
视觉端处理目标有效性和位置平滑。速度估计放在控制端,控制任务按自己的节拍更新,避免两边重复滤波增加迟滞。
展开看已有的工程记录
项目保留最终及后续工程、控制说明、模型材料和位置 CSV。视频展示当时的装置运行;稳定时间、跟踪精度等指标需要结合原始记录和测试条件单独测量。
源码与复现
仓库提供代码入口、接线/协议和运行说明,按 MIT 发布;构建与验证范围单独记录。模型权重、数据集和个人配置不随代码公开。