地瓜丸的工作室 · 其他项目
从识别目标,到把视觉误差变成云台动作。
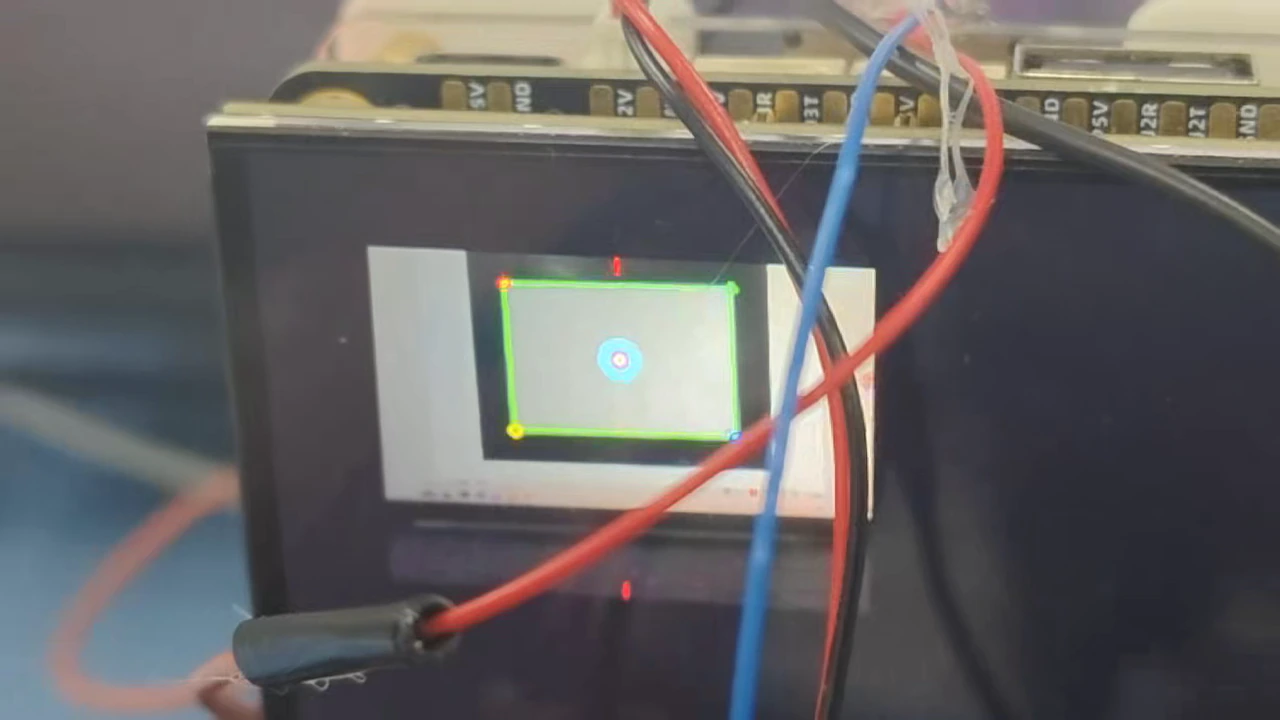
先看识别画面里到底有什么
识别结果直接出现在装置的小屏上:矩形轮廓、角点和中心标记放在同一张画面里,可以观察目标几何关系有没有找对。绿色边框只是第一步;后续控制还要使用中心偏差,才能把“看见”接到机构动作上。
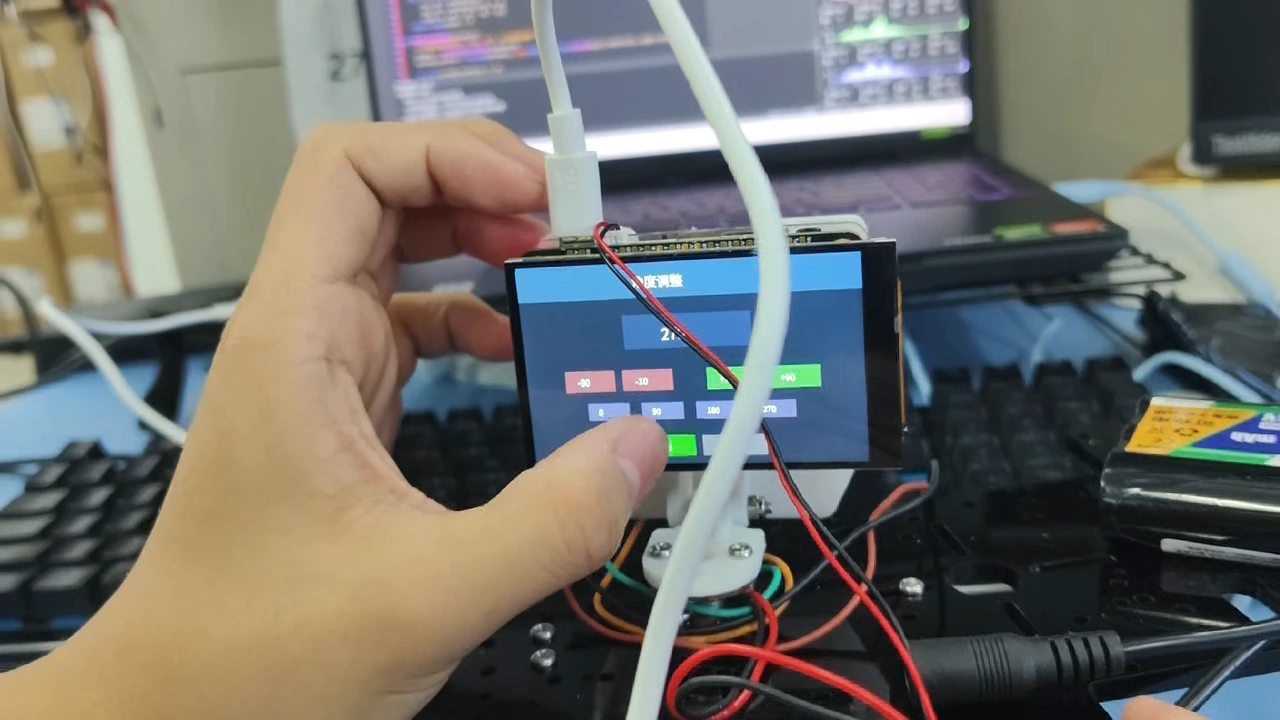
操作入口也在装置上
第二段展示现场如何通过小屏切换页面、调整选项,再回到相机画面。调参入口和识别结果放在一起,联调时能够立即对照刚才改了什么、画面出现什么变化。
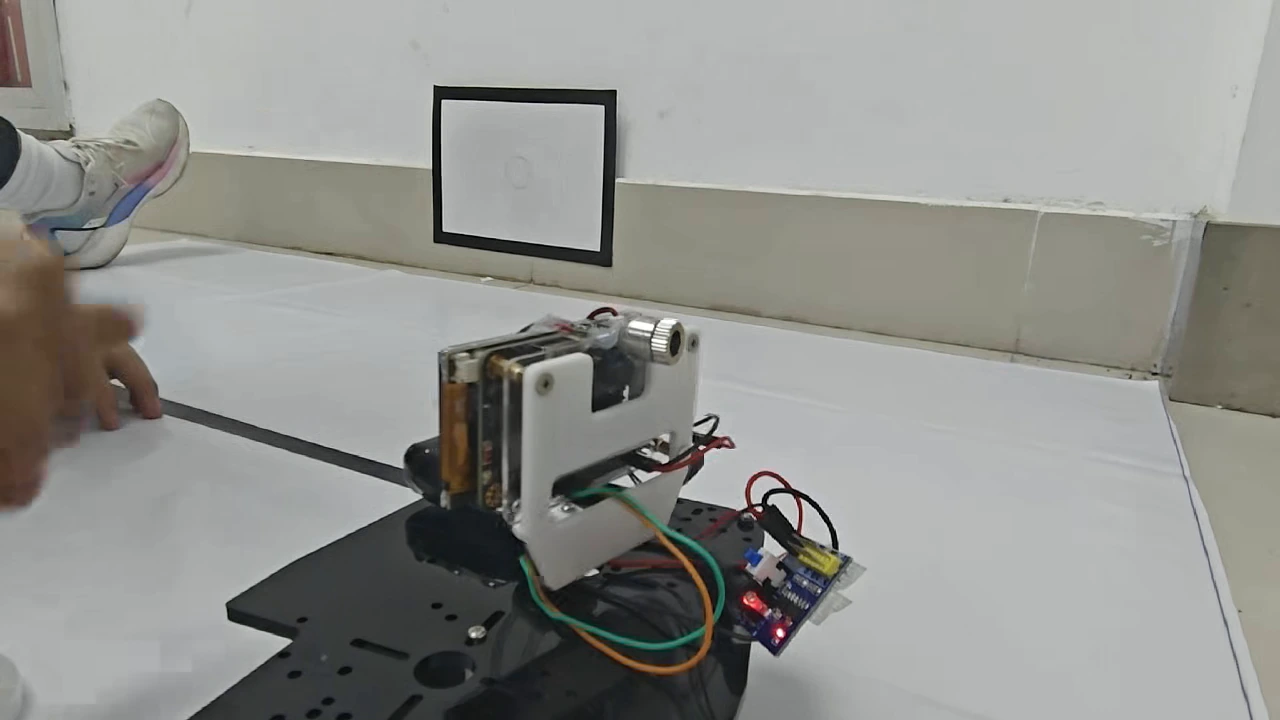
镜头拉远,看机构与标靶
第三段把两轴装置与墙面标靶同时收入画面。相机、屏幕、连线和底座都在现场,机构运动也有明确的参照物。它补足了只看识别界面时看不到的那一段执行过程。
识别与运动之间怎样衔接
工程按矩形检测、角点排序、中心定位、透视映射和控制输出分段组织,并保留目标遍历、回中与参数界面。图像给出偏差,控制端再结合死区、限速和增益生成两轴动作,新的画面继续参与下一轮处理。角点顺序、识别抖动和机械响应分别检查,才便于解释机构为什么这样动。
这次实拍能说明什么
三段视频分别呈现了识别结果、板端交互和现场机构。具体响应时间、定位误差及比赛结果需要独立记录,不能仅凭这几段画面给出数字。后续鼠标云台和 MaixCAM 项目沿用这套分段联调思路,可继续对照人工输入与视觉输入的差别。
查看识别与控制路径示意
源码与复现
仓库提供代码入口、接线/协议和运行说明,按 MIT 发布;构建与验证范围单独记录。模型权重、数据集和个人配置不随代码公开。